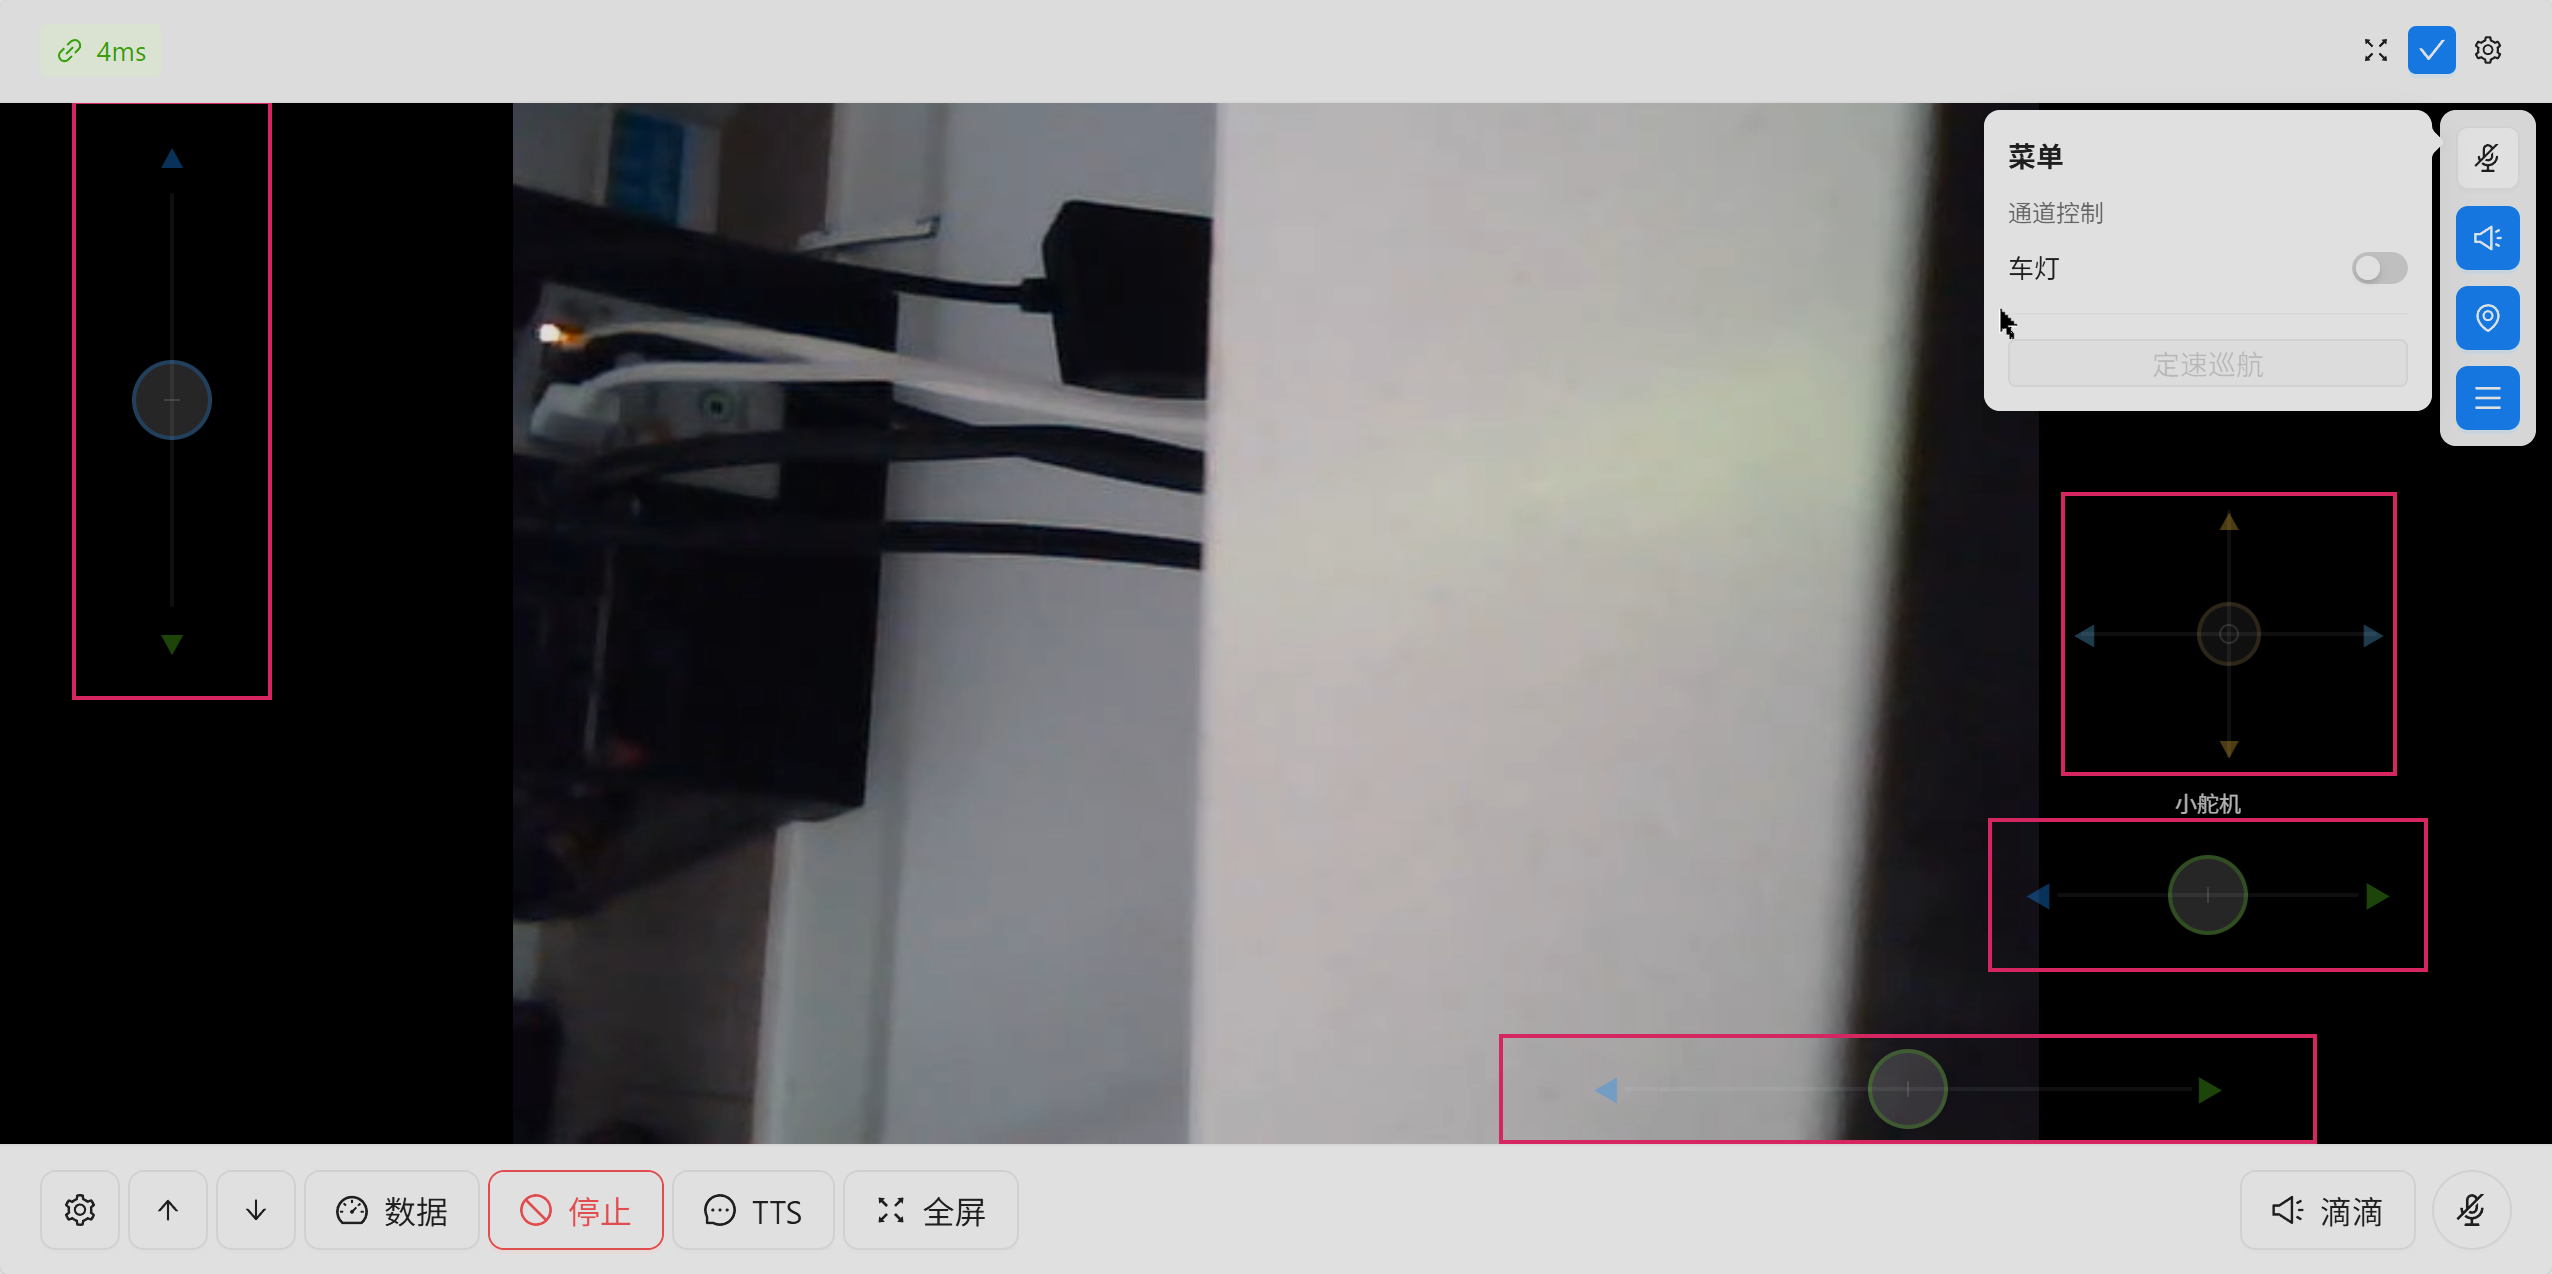
虚拟摇杆
触摸与鼠标操作,油门(垂直)、转向(水平)、云台 X/Y 两轴独立控制,可拖拽定位与调整大小。
Touch · Multi-axisRaspberry Pi 4B · 免费
纯树莓派架构的远程遥控车:4G / WiFi 远程控制、WebRTC 低延迟图传、语音对讲、GPS 定位、 定速巡航与电子刹车。一条命令完成部署。
Features · 15 modules
覆盖操控、图传、音频、定位、安全与硬件输出。全部在车上运行,浏览器与 App 只是显示器。
触摸与鼠标操作,油门(垂直)、转向(水平)、云台 X/Y 两轴独立控制,可拖拽定位与调整大小。
Touch · Multi-axisWebRTC P2P 直连低延迟传输,USB / CSI 摄像头自动识别,分辨率、帧率、码率可调,可切换 FRP 中转。
WebRTC · H264实时位置追踪与高德地图显示,GPS 坐标自动纠偏至 GCJ-02,定位更新频率可调(5 / 10 / 30 秒)。
GCJ-02 · Track logHWT101 倾角传感器 + PID 控制,死区 ±1°~±10° 可调,修正强度 1–10 档可选。实验中,效果一般。
PID · Experimental按住通话 PTT、TTS 语音合成(百度 API)、音效播放、远程环境监听、音频文件上传管理。
PTT · TTS电压、速度、树莓派温度实时图表,ADS1115 双路电压监测,编码器测速,历史曲线回看。
Telemetry · Charts定速巡航(PID);电子刹车心跳超时 2 秒自动刹停,断线或切换模式立即刹车,约 1.5 秒自动解锁;TOF 防碰撞。
Cruise · E-BrakeP2P 直连与 FRP 内网穿透并存,可自定义 STUN 服务器;点击左上角延迟指示器即可切换模式。
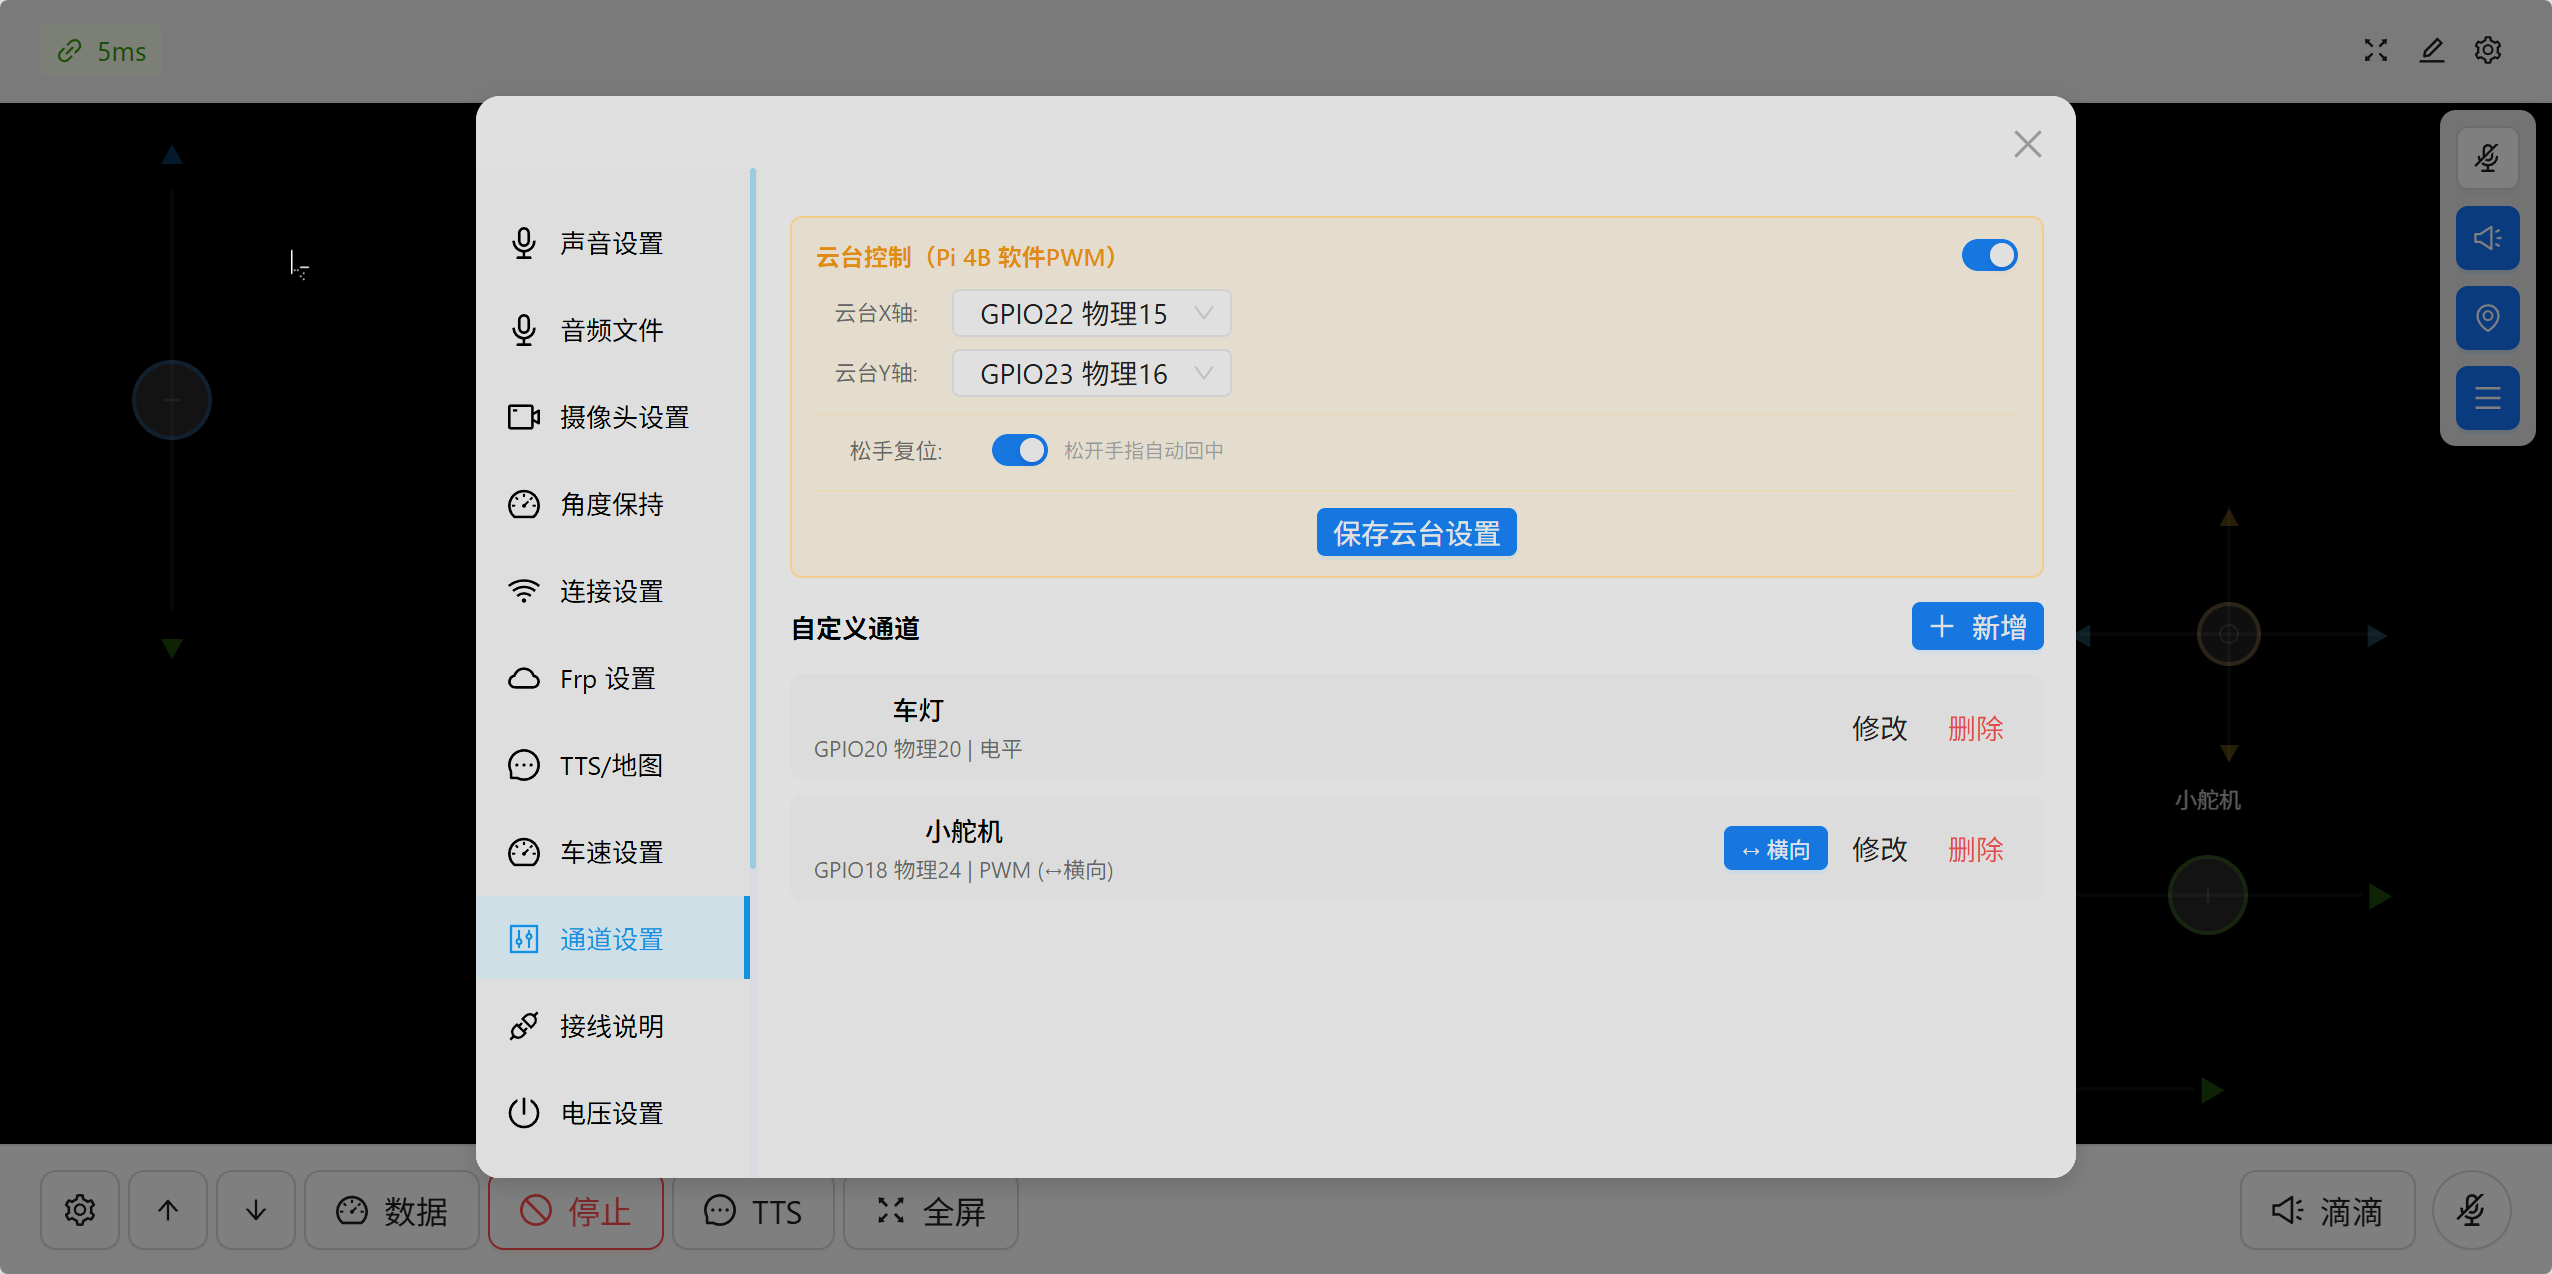
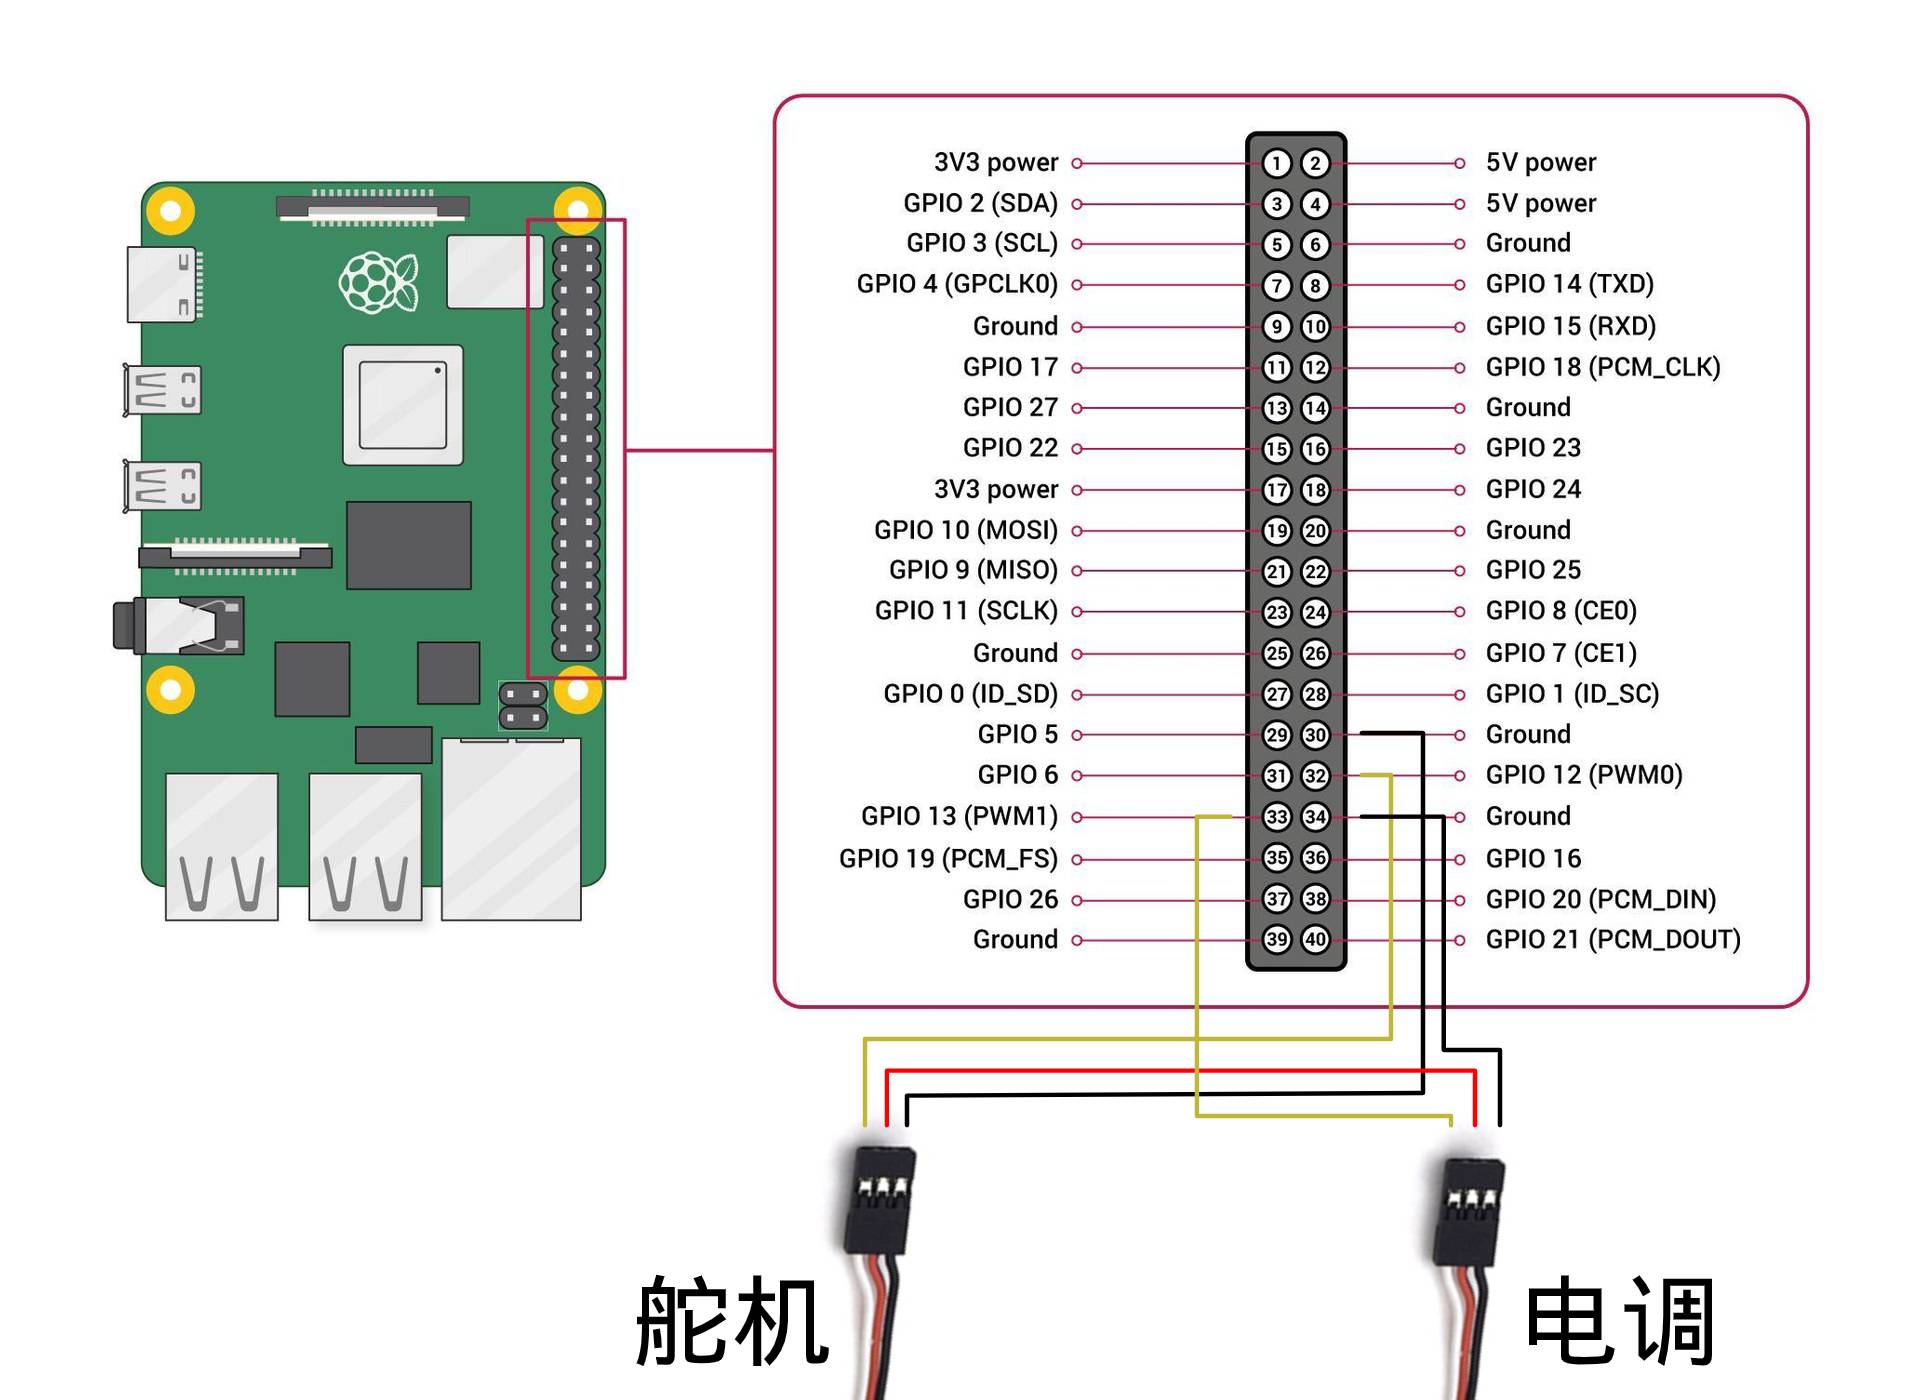
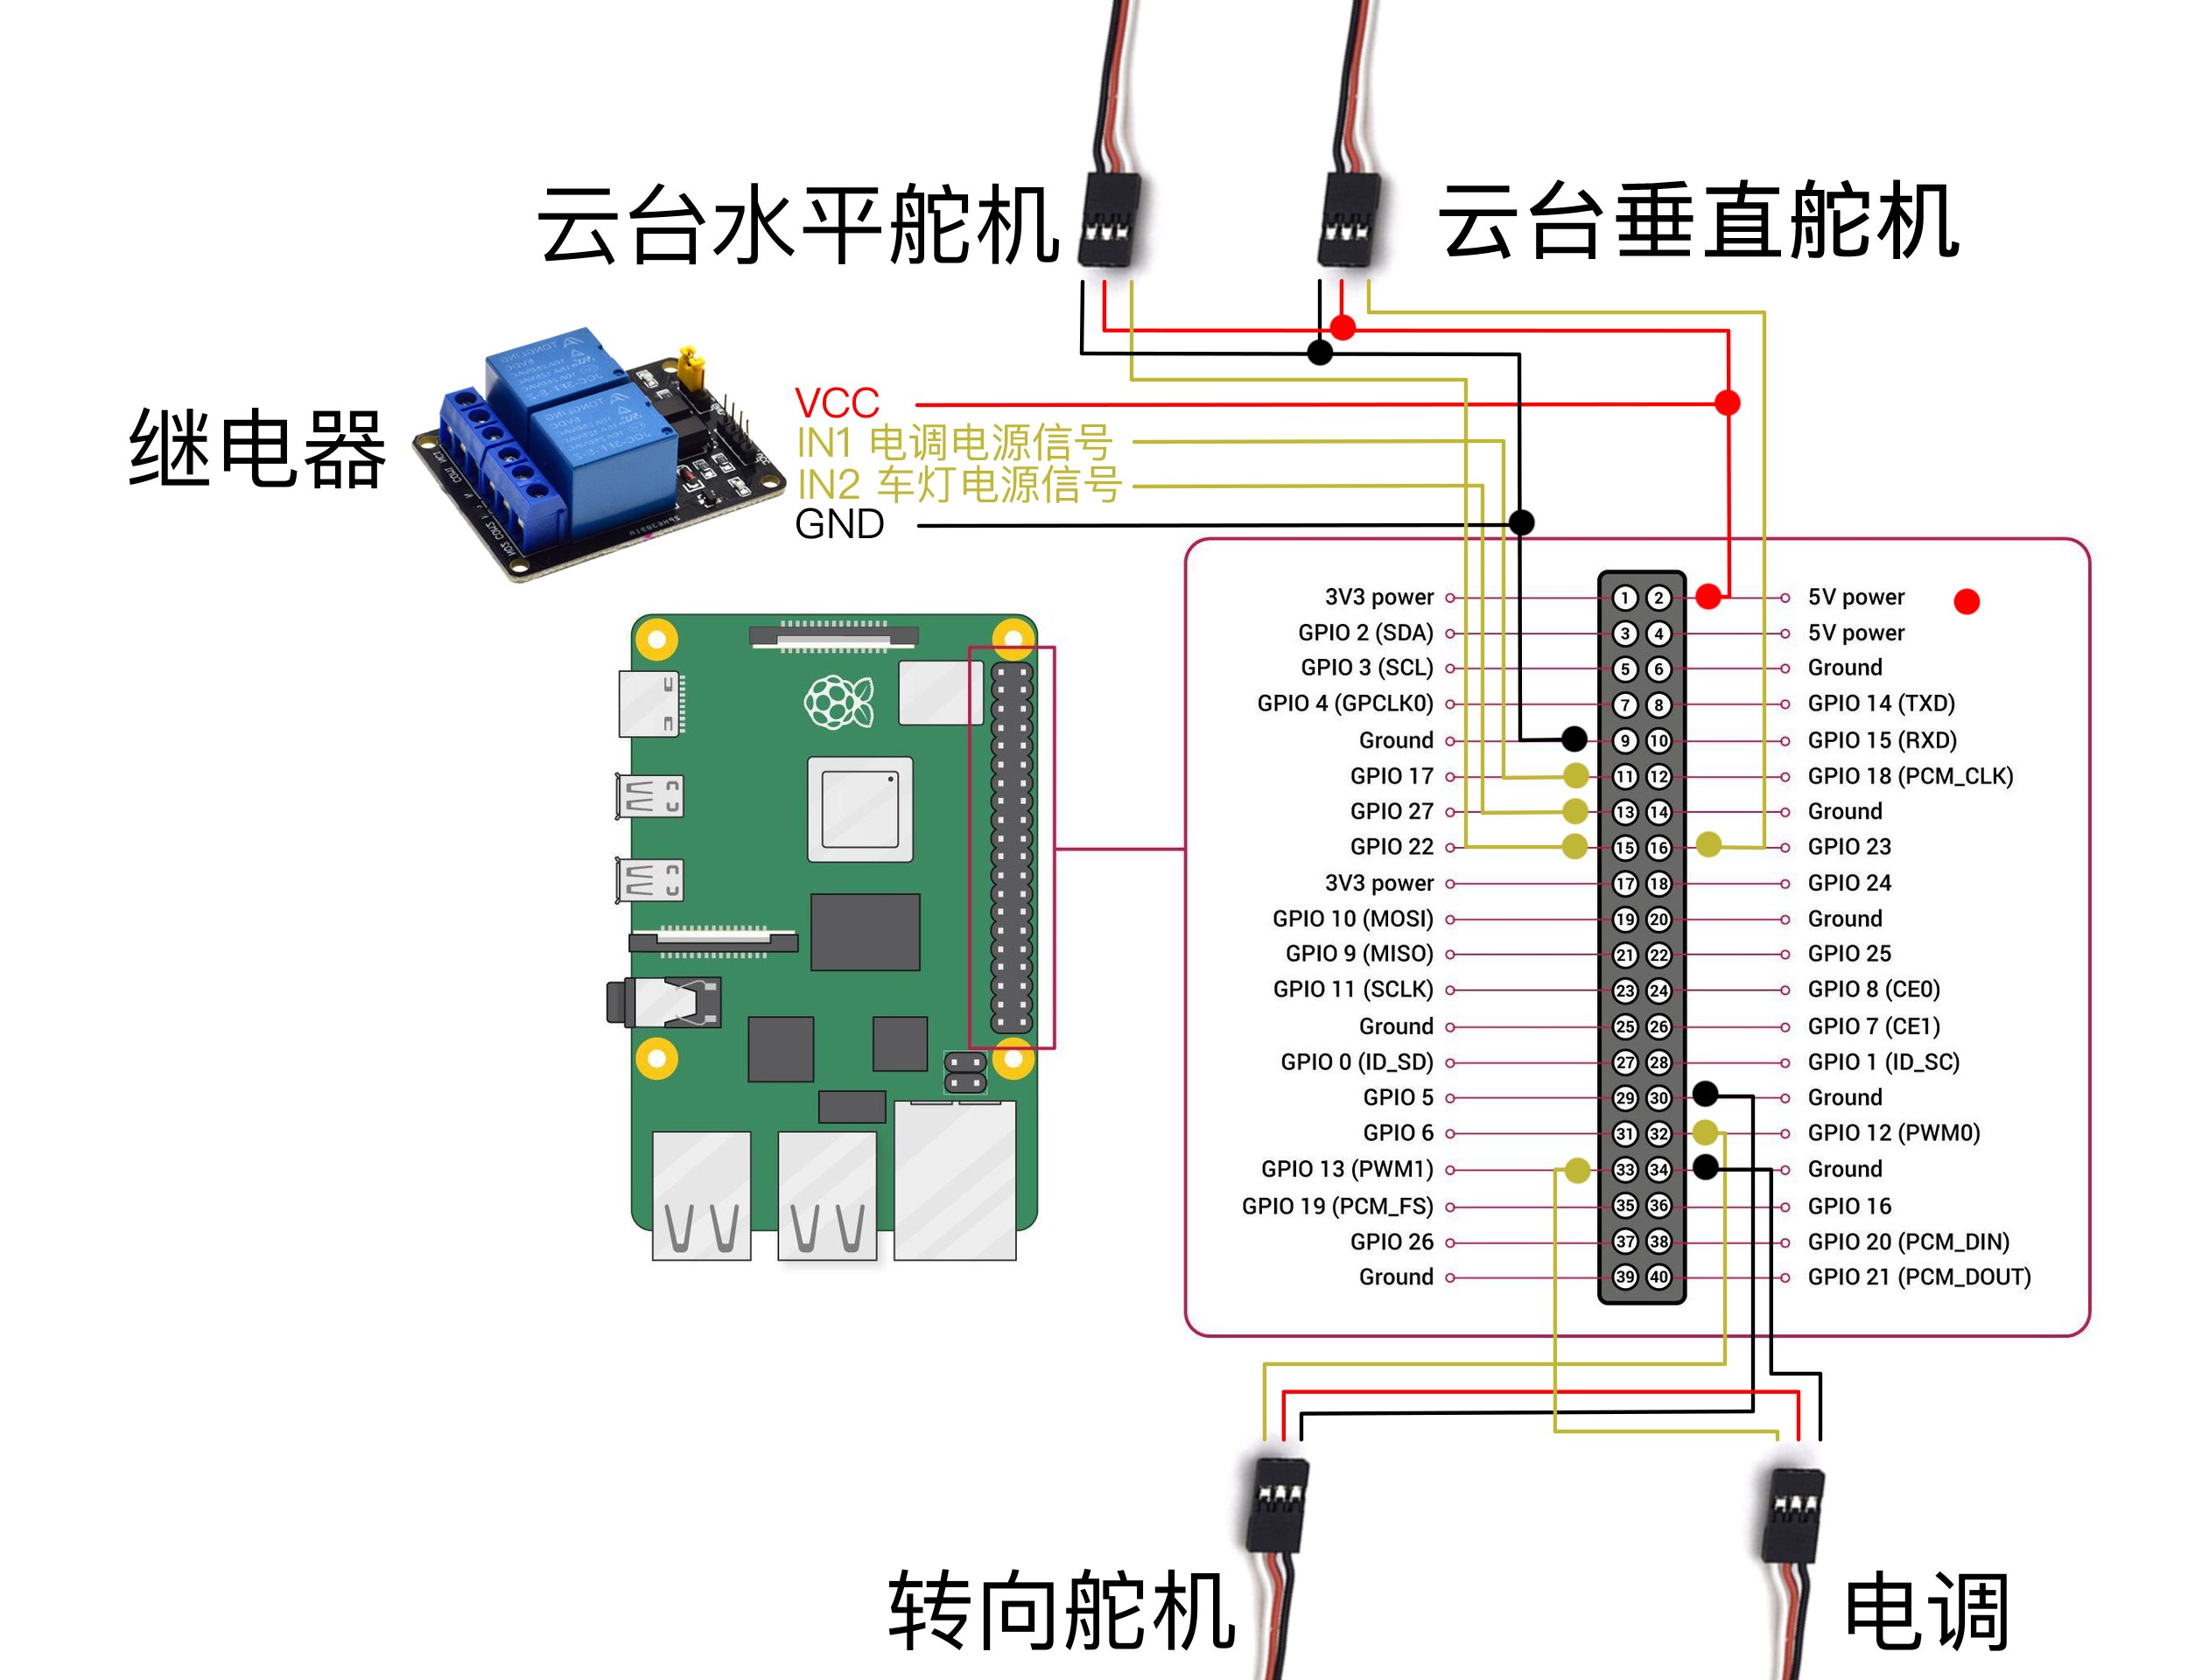
P2P · FRP · STUN树莓派硬件 PWM(电调 / 舵机)、软件 PWM(云台 GPIO22/23)、自定义通道(软件 PWM 或电平输出)。
PWM · GPIO断线自动停车,双路电压监测(低压警告 / 保护 / 高压保护),电子刹车阈值可调(最小 2 秒),切换模式立即刹车。
Fail-safe访问密码登录(scrypt 加密存储),5 分钟内连续 5 次错误自动锁定 15 分钟。
scrypt · Rate limit全部配置保存在车上,断电重启不丢失;换手机或浏览器打开自动同步,无需重新设置。
config.json · 三层舵机微调(±45)、左右最大角度限制、前进 / 后退速度独立限制、油门与方向反向开关。
Trim · Limits高德地图集成,实时位置与行驶轨迹记录,GPS 坐标自动纠偏(WGS-84 → GCJ-02)。
AMap · Trace2D 激光雷达预建图 + 定位巡航方案(RPLIDAR A2M12,等待硬件),ROS 生态,建图时暂停视频,纯树莓派 4 可承载。
LiDAR · PlannedBuild log
当前版本 v2.5.0 · 2026-10-21。历史条目按时间倒序排列。
控制台多语言:简体中文 / 繁體中文 / English / Deutsch / Français,语言入口位于「设置 → Language」;界面文案、设置面板与接线说明随语言切换,登录页按系统语言自动匹配。
修复麦克风监听声音断断续续:消除重复 P2P 连接导致的同路音频重复推送;播放端改为水位驱动缓冲(不再反复“播空后重攒”,声音连续不卡顿);音频通道改为可靠传输,丢包自动补发。
修复切换到 FRP 再切回 P2P 后无画面(手机残留失效服务器条目导致连接异常,现自动拦截无效条目并给出错误提示);STUN 服务器实测优化——移除被墙与超时节点、新增国内备用节点;电子刹车防抖提速:断网 2 秒内自动刹停、恢复 1.5 秒自动解锁,切换连接模式立即刹车;部署脚本新增开机自动校准时间(交互可选,默认开启)。
安卓 App 适配;原生 GPS 定位注入,不依赖谷歌服务,国行安卓机地图定位精准可用;PTT 对讲权限与回声消除适配;一键横竖屏切换;服务器地址首次输入后自动保存。
P2P 监听音频重构:丢帧不重传 + 抗抖动缓冲,弱网与移动网络下声音连续不卡顿;修复 PTT 对讲偶发“麦克风被占用”(对讲时自动暂停监听、松开自动恢复,杜绝回环啸叫);地图定位按钮连点不再叠加多条提示。
自定义电平(开关)通道全链路开通:灯光与继电器即开即用,状态断电保持、重启自动恢复;新增通道 GPIO 系统占用校验,删除通道自动复位引脚;地图“手机位置”升级 GPS 高精度定位;电压检测开关默认状态修复;接线文档修正。
登录密码保护(错误锁定)、全部设置断电保存、开机自启;音频架构重构:麦克风自动识别、监听无声自愈;双摇杆多点触控(油门方向可同时操作)、云台防误触刷新;摄像头设置显示实际运行参数;新增免责声明与密码可见切换;多项稳定性修复。
架构优化:移除 STM32 依赖,编码器直连树莓派 GPIO,简化硬件结构。
新增坐标系统切换,修复地图定位偏移,APP / 网页密钥验证。
重构架构,新增 WebRTC P2P、定速巡航、角度保持。
新增编码器读取,双路电压监测。
首个稳定版本:基础控制、视频传输、GPS 定位。
Deploy · 5 steps
全程约 30 分钟,其中一大半是烧录镜像在等。
本遥控车控制程序为免费,仅供个人学习、研究、非商业用途使用,免费开放下载。本程序为业余学习开发作品,不保证百分百稳定无 bug,使用者所有调试、运行操作风险、设备损坏及人身相关损失,均由使用者自行承担,作者不承担任何法律及赔偿责任。凡下载、使用本程序,即视为默认本免责声明全部条款。
STEP 01
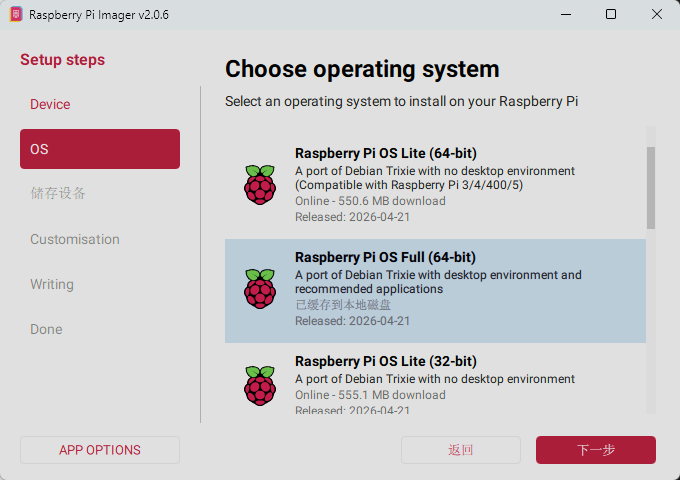
准备一张 16GB 或更大容量的 Micro SD 卡,推荐 Class 10 或更高速度。系统请使用 Trixie(64-bit)。
STEP 02
使用 Raspberry Pi Imager 烧录 Raspberry Pi OS (64-bit) Trixie。推荐用官方工具直接下载烧录;若官方源速度慢或无法访问,可用本站镜像(约 2GB,与官方完全一致,只是国内下载更快)。
STEP 03
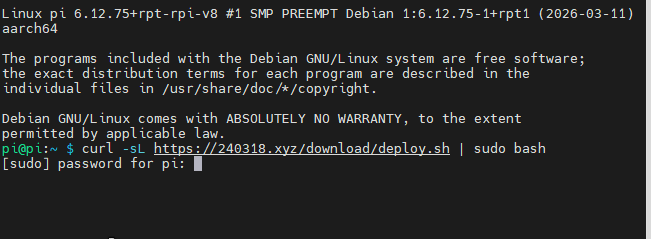
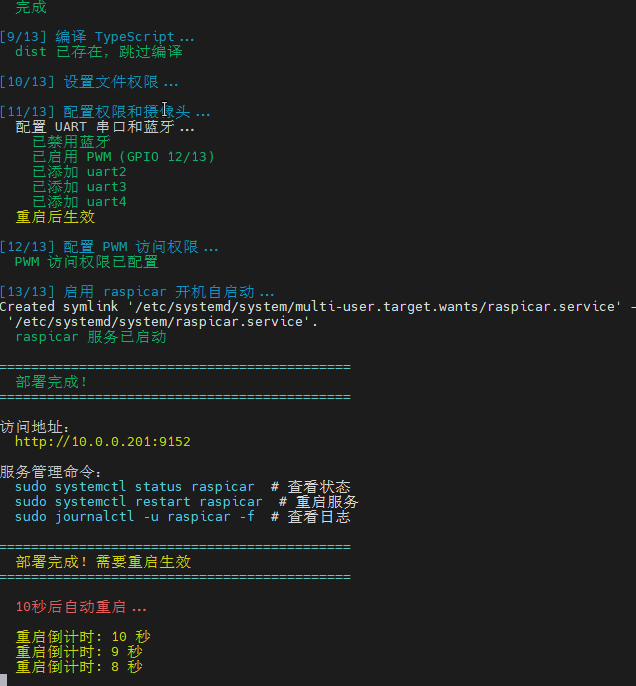
在树莓派终端执行下面的命令,脚本会自动完成依赖安装、服务配置与开机自启。
sudo -v && curl -sL https://240318.xyz/download/deploy.sh | sudo bash
STEP 04
浏览器访问树莓派 IP 的 9152 端口:
http://YOUR_PI_IP:9152
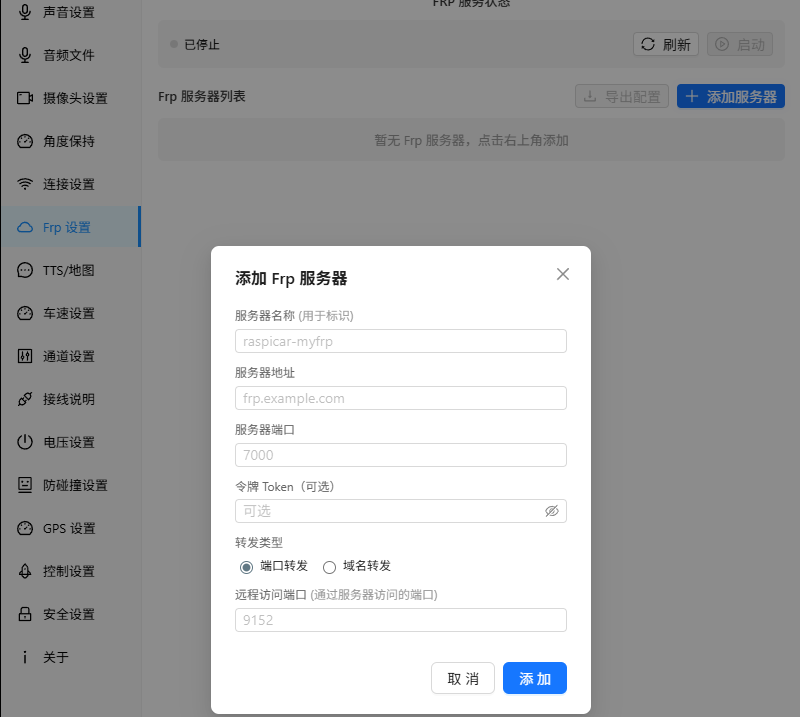
推荐配置 FRP 内网穿透,用 HTTPS 域名访问以解锁全部功能。在前端右上角设置中填写 FRP 服务器地址、端口与已解析到该服务器的域名,系统会自动生成 frpc.toml 并启动。
STEP 05
常用命令如下,点右下角即可复制。
sudo systemctl status raspicar
sudo systemctl restart raspicar
sudo journalctl -u raspicar -f
Pinout · 3.3V logic
树莓派 GPIO 只认 3.3V。下面每个「危险」提示都不是吓唬人的。
树莓派 GPIO
必须接分压电阻!电池电压需分压至 3.3V 以下才能接入 ADS1115,否则会损坏模块与树莓派。
电调的电源线(BEC 输出)禁止接树莓派,否则会导致树莓派损坏。舵机电源请独立供电。
编码器输出电压必须低于 3.3V,高于 3.3V 会损坏树莓派。不要直连电机(转速太快会丢脉冲),建议安装在车轮轴上。
接线示意图
USB 设备
USB 摄像头直接插入 USB 端口;CSI 摄像头连接 CSI 排线接口。设置页可切换实际接入的类型。
USB 麦克风 + USB 扬声器,插入即用,系统自动识别并支持热插拔。
注意事项
所有传感器输出必须为 3.3V。树莓派 GPIO 仅支持 3.3V,高于 3.3V 会烧毁主板,必要时使用电平转换模块。
所有设备的 GND 必须共地,确保电平参考一致,避免信号干扰。
树莓派供电需大于 3A,使用降压模块把电池电压降至 5V;舵机独立供电,不要接树莓派。
部署脚本会自动配置 UART:在 /boot/firmware/config.txt 添加 uart2/3/4 并禁用蓝牙。
BOM
核心四件能跑起来,传感器按需要加。
Troubleshooting
先看这里,再看日志。
进入「设置 → 摄像头设置」,把摄像头类型在 CSI / USB 之间切换为实际接入的类型后保存;仍无画面请检查摄像头排线或 USB 接口是否插紧。
检查电调电源与信号线,确保负极共用(共地),并测试 GPIO PWM 输出是否正常。
GPS 原始数据为 WGS-84,国内地图使用 GCJ-02,页面会做自动纠偏;若仍有偏移,检查地图组件加载是否完整。
对讲需要 HTTPS 访问(浏览器安全限制)。局域网可用自签名证书,公网请配置有效 SSL 证书。
确认后端服务正在运行(sudo systemctl status raspicar),检查防火墙设置,并查看浏览器控制台的网络请求与控制台日志。
在设置中配置 FRP 服务器地址与端口,系统会自动生成 frpc.toml,支持自动重连与随机代理名。
点击左上角的延迟指示器,即可在 P2P 直连与 FRP 中转之间快速切换,无需进入设置页面。切换瞬间会触发刹车保护,新模式连上后自动解锁。
SSH 登录树莓派,删除 ~/RaspiCar/backend/password.json,然后执行 sudo systemctl restart raspicar,重新打开页面即可设置新密码。
Contact
来信请注明车板型号与传感器型号,方便直接判断能不能适配。